Bygga 3-axliga kartesiska portaler med standardiserade linjära moduler: steg-för-steg teknisk beräkning
En 3-axlig kartesisk portalrobot rör sig längs ortogonala X/Y/Z linjära axlar via modulära linjära moduler och omvandlar roterande servorörelse till linjär positionering. Den här artikeln kvantifierar fribärande momentbelastningar, servotröghetsanpassning, strålavböjning och kabeldragning för att hålla positioneringsrepeterbarheten inom ±0,005 mm och cykeltiden under 0,8 s för PPU-stationer för relämontering.
Dynamisk momentbelastning: Cantilever Roll, Pitch, Yaw på Z-axelvagn
Fribärande montering på Y-tvärbalken skapar tre rotationsmoment på Z-axelvagnen:
- Pitch (Mp): Böjmoment från vertikal nyttolastförskjutning
-
Yaw (My): Horisontellt vridmoment från lateral offset belastning
-
Rulla (Mr): Vridning runt den linjära styrskenans längdaxel.

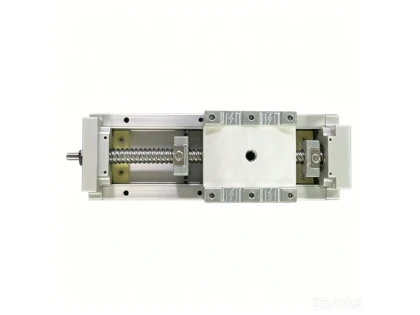
3-axlig manipulator
Kartesisk robot linjär modulberäkning|Yangning
Checklista för teknisk beräkning
- Mät nyttolastens CG offsethöjd ovanför vagnens monteringsyta
- Beräkna dynamiskt moment under maximal acceleration (0,5 g)
Ladda ner detaljerade 3D CAD (.STEP) modeller
Linjära ställdon, Utforska vår3-axlig manipulatorkonfigurerad för relä PPU pick-and-place celler.

Felsökning Servo Hunting
- Lägre accelerationsryckvärde med 20 %–30 %
- Aktivera vibrationsdämpningsfilter på Panasonic servoenheter
Dra regler för kedjedimensionering och kabeldragning för att förhindra högflexibla brott
- Minsta böjradie Större än eller lika med 7× kabelns yttre diameter; plankabelstaplingsgräns Mindre än eller lika med 6 lager
- Reservera 15 % extra kabellängd för att undvika spänningar under fullslagsfärd
Jämförelsetabell för strålval
| Strålprofil | Spännvidd Max (mm) | Max nyttolast (kg) | Statisk avböjning (mm) | Relativ capex |
|---|---|---|---|---|
| 80×80 extrudering | Mindre än eller lika med 1200 | 18 | 0.021 | Låg |
| 100×100 extrudering | Mindre än eller lika med 1600 | 32 | 0.017 | Medium |
| 120×120 förstärkt balk | Mindre än eller lika med 2200 | 55 | 0.012 | Hög |
Begär nyckelfärdig linjecykel-tidssimulering för dina delritningar. Få hela checklistan för urval av RFQ och FAT-acceptansdokument från vårt ingenjörsteam. Bläddra i hela vår produktportfölj påprodukter.